
Realworldは、研究室で技術を作り込んでから現場に展開する従来型の開発手法を見直し、実際の現場導入を起点に技術を高度化する「Deployment-First」戦略を打ち出した。産業現場で収集したデータを基にロボットの操作性能を高め、より多様な現場への展開につなげる狙いだ。
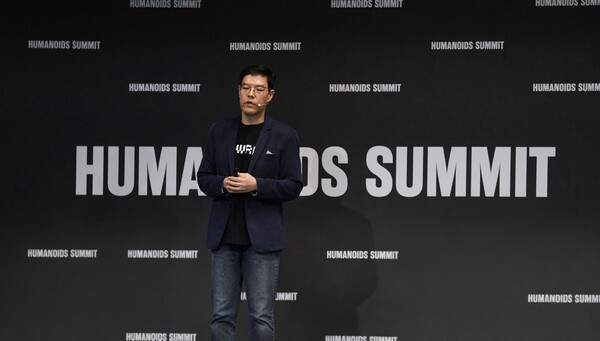
同社は9月23日、ソウルのCOEXで22日から2日間にわたり開催された「Humanoid Summit Seoul 2026」に公式技術協力企業として参加し、この戦略を明らかにした。
リュ・ジュンヒ代表は基調講演「5本指の器用さ問題の解決:産業レベルの器用さに向けたRealworldのアプローチ」で、現場導入、産業データ、手の器用さ(デクスタリティ)を結び付ける好循環を中核戦略に据えたと説明した。
まず産業現場にロボットを投入することで、研究環境では得にくい作業データを蓄積する。そこで学習したモデルの操作性能が向上すれば、より複雑で多様な現場にも適用範囲を広げられるという考え方だ。
同社は自らを「現場導入優先のフロンティアラボ」と位置付ける。研究成果を完成させてから現場に移すのではなく、産業現場で生じる課題とデータを起点に、モデルとロボットの性能を継続的に改善していく方針だ。
中でも重点を置くのが、産業環境で物体の把持や搬送といった精緻な作業をこなすためのデクスタリティ技術だ。複雑な現場では、定型動作を繰り返すだけでなく、物体や作業環境の変化に応じて手を精密に動かす能力が求められるためだ。
アン・ジユン最高戦略責任者(CSO)は「実世界における精緻な操作の拡張」をテーマに講演した。現場データを基に操作性能を継続的に高め、それをさまざまなロボットハードウェアや作業環境に展開していく技術開発の方向性を紹介した。
Realworldは現在、産業現場のデータを学習し、ロボットの操作性能を高めたうえで、多様なハードウェアや作業環境に展開できるロボティクス基盤モデル(RFM)を開発している。会場では、RFM「RLDX-1」を適用した5指ロボットハンドによる物体操作技術も披露した。
 Seulgi Son
sageson@d-today.co.kr