
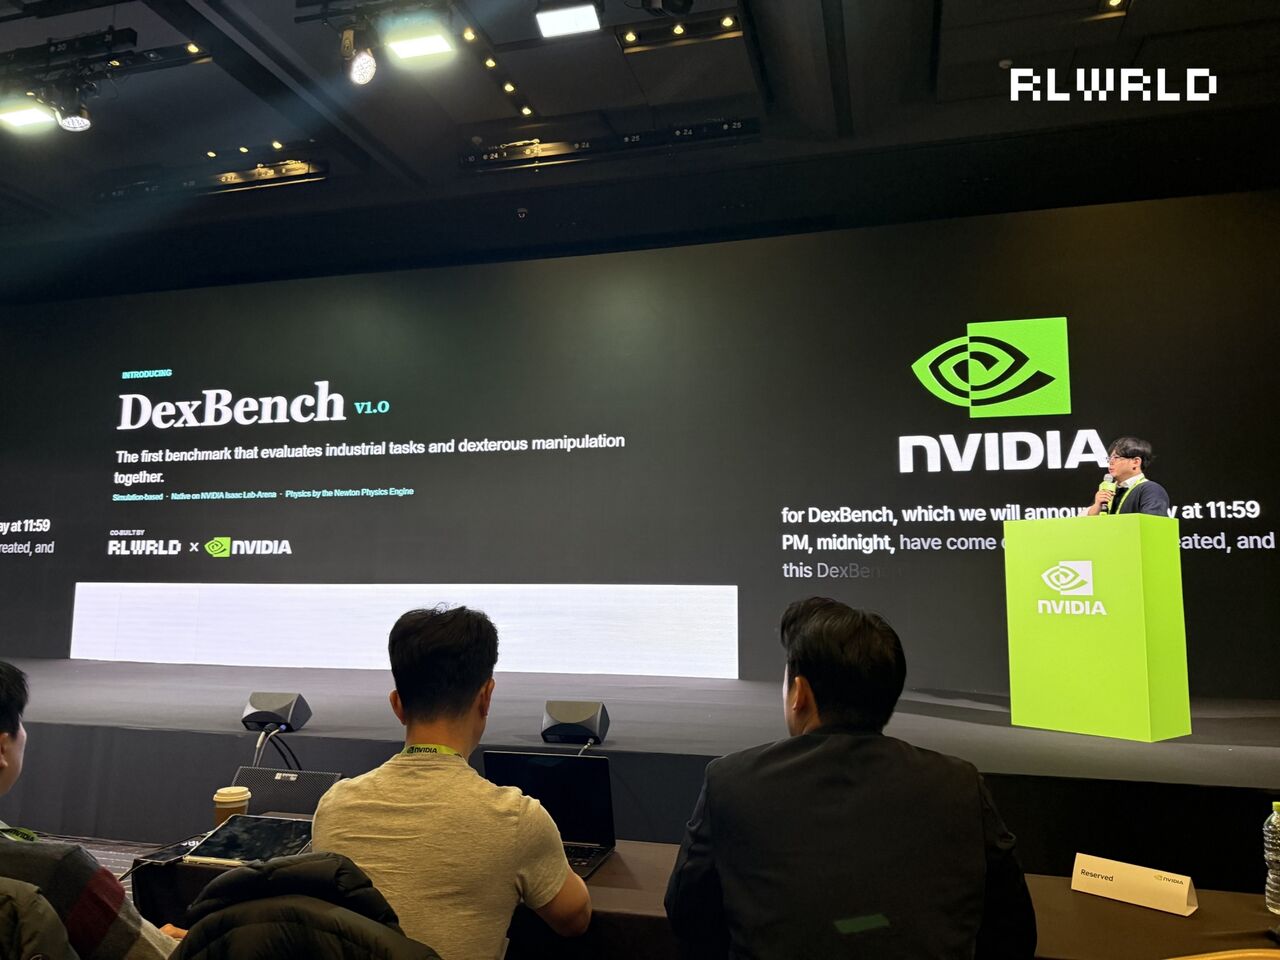
フィジカルAIスタートアップのRLWRLDは11月9日、NVIDIAによる出資計画を確認したと発表した。調達した資金は、ロボティクス基盤モデルの高度化と産業現場への展開拡大に充てる。あわせて、ヒューマノイドロボットの手指操作能力を評価するベンチマーク「DexBench」も公開した。
発表は、ソウルのCOEXで開かれた「NVIDIA AI Day Seoul 2026」で行った。NVIDIAが公表したRLWRLDへの出資計画について、同社が正式に確認した形だ。出資額は明らかにしていない。
DexBenchは、RLWRLDが6月にNVIDIAと協力して策定した、ロボットの精密な手指操作に関する評価基準とデータ標準だ。NVIDIAのロボットシミュレーションプラットフォーム「Isaac Lab-Arena」と、オープンソースの物理エンジン「Newton」を基盤に開発した。
評価対象は、流通・物流、組み立て、ホテル・飲食など4つの産業環境にまたがる15のタスクで、商品配置、荷役、コネクター挿入、ねじ締結などを含む。作業成功率に加え、未学習の物体や環境に対しても操作能力を発揮できるかという一般化性能も評価できるという。
RLWRLDは今後、DexBenchのコード、評価環境、学習データ、性能比較用のリーダーボードなどを順次公開する予定だ。
RLWRLDのリュ・ジュンヒ代表は「実際の産業環境でロボットの精密操作能力を客観的に測定できてこそ、ロボットAIの進展を現場導入へ結び付けられる」と述べた。その上で「DexBenchは、こうした評価基盤の構築に向け、NVIDIAおよび産業・技術パートナーと進めてきた協業の最初の具体的成果だ」と強調した。
著者について
 Seulgi Son
sageson@d-today.co.kr