
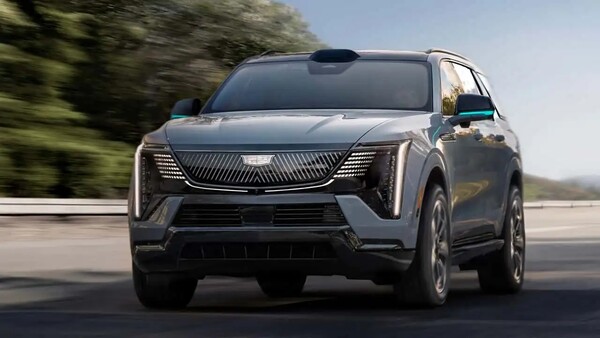
General Motors(GM)は、2028年型の高速道路向け自動運転システムで、レーダーとLiDARを引き続き採用する。カメラ中心の自動運転戦略を進めるTeslaとは一線を画し、複数センサーを組み合わせて安全性を高める考えだ。あわせて、急な運転引き継ぎを避けるため、ドライバーへの移行手順も段階的な方式に見直す。
米メディアのInsideEVsが10月27日(現地時間)に報じた。GMの最高製品責任者(CPO)を務めるスターリング・アンダーソン氏はインタビューで、カメラだけに依存する自動運転方式には限界があるとの見方を示した。「ビジョン専用に絞ると、物理法則上、特定の状況で問題が生じる」としたうえで、「レーダーは非常に安価であり、それを外す理由はない」と述べたという。
GMが開発を進める改良版「Super Cruise」は、2028年型のEscalade IQへの搭載を予定している。中核となるのは、カメラ、レーダー、LiDARを組み合わせて高速道路走行を支援する仕組みだ。GMは、ドライバーが睡眠中でも作動可能なレベルの自動運転システムを目標に掲げている。
アンダーソン氏は、各センサーにはそれぞれ異なる強みがあると強調した。カメラは濃霧などの悪天候時に視界が制約される一方、レーダーは対象物までの距離や相対速度の把握に強みを持つ。LiDARは周辺環境の精密な認識に使う。複数センサーを組み合わせることで、個別技術の弱点を補完する狙いがある。
同氏は、LiDARがカメラシステムの学習を支える役割も果たせると説明した。一方、Teslaは乗用車向け自動運転でカメラ中心のアプローチを採ってきた。イーロン・マスク氏も、LiDARを採用する競合各社を批判してきた。GMの方針は、自動運転に必要なセンサー構成を巡る業界内の考え方の違いを浮き彫りにしている。
GMは、運転引き継ぎの方式も見直す。システムが限界を検知した際、直ちに運転をドライバーへ戻すのではなく、約10分かけて段階的に引き継ぎを促す。ドライバーが応答しない場合は、高速道路の出口方向へ移動して安全に停車し、ドライバーが対応するまで待機する設計とする。
アンダーソン氏は「動的に運転を渡し直すことはしない」と述べ、突然制御を返す方式は採らない考えを示した。あわせて「これはレベル3ではない」と強調した。
GMはまず高速道路で高度な自動運転機能を実装し、その後、適用範囲を広げる計画だ。複数センサー構成と予測可能な運転引き継ぎ手順によって安全性を確保する方針で、実際の作動条件や適用範囲の詳細は今後明らかにするとみられる。
 Jinju Hong
hongjj@d-today.co.kr