
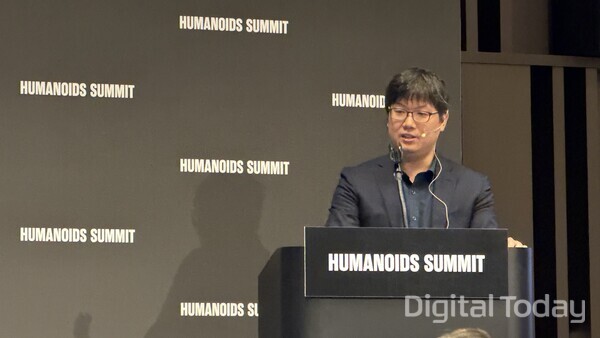
科学技術情報通信部は、フィジカルAI分野の競争が今後3年で本格化するとみて、対応を急ぐ。2027年からロボット・ファウンデーション・モデル(RFM)とワールドモデルの開発支援に着手し、技術開発と現場実証を並行して進める方針だ。
ソン・チャンジョン科学技術情報通信部デバイスAX革新チーム長は22日、ソウルのCOEXで開かれた「Humanoid Summit Seoul 2026」で、「フィジカルAIは、モデル構造やデータ確保の方法にまだ定まった正解がない分野だ」と述べた。その上で、「今後3年で勝負どころを迎えるとの見方がある。来年からモデル開発、データ蓄積、現場適用を同時に進め、機を逃さないようにする」と強調した。
政府は2027年から大規模な研究開発(R&D)事業を進め、RFMとワールドモデルの開発を後押しする。AIモデルだけでなく、データ、ロボット、現場の需要企業が一体で参加する枠組みを整備し、特定の技術方式に偏らず、多様なアプローチを試せるようにする計画だ。
フィジカルAIの学習に必要なデータ確保も同時に進める。2027年にはフィジカルデータ・ライブラリーを構築し、高品質データの生成・評価体制を整える考えだ。
政府は、重要なのはデータ量だけではなく質だとみている。どのセンサーで何のデータを集め、どう評価するかについては、試行錯誤を重ねながら最適な方法を探る方針だ。
現場導入も開発と並行して進める。ソン氏は「技術を完成させてから現場に適用する従来型の進め方では、世界のスピードに追いつくのは難しい」と説明し、「技術開発の支援とあわせて、現場適用も同時に支援したい」と述べた。
2027年には、郵便や物流など導入効果を見込みやすい分野からフィジカルAIを先行投入する予定だ。現場でAIモデルを運用し、そこで得られたデータを再びモデルの高度化に生かす循環構造の構築を目指す。
製造業と物流は、投資対効果が比較的明確で、環境の制御もしやすい分野とされる。生産年齢人口の減少に伴う人手不足も深刻で、初期導入先として有力だという。
中長期的には、介護や障がい者の生活支援へと活用領域を広げることも検討する。
一方、技術面の不確実性とデータ不足は依然として大きな課題だ。ソン氏はフィジカルAIについて、「まだ定義自体が固まっていない分野だ」とした上で、「大規模言語モデル(LLM)と違って、どのようなモデル構造や規模が適切なのか、どの方式が最善なのかが明確ではない」と指摘した。
生成AIはインターネット上に蓄積された大量データを学習に活用できるが、フィジカルAIに使える実世界の物理データは絶対量が不足している。どのセンサーでどのデータを収集すべきかについても、共通の方法論はまだ確立されていないという。
このため政府は、あらかじめ単一の正解を定めるのではなく、さまざまなモデルやデータ構築手法に挑戦できるよう支援する方針だ。ソン氏は「現時点では試行錯誤が避けられない」とした上で、「できるだけ多様な試みを重ね、その過程で学びながら発展させる必要がある」と語った。
投資規模は現時点で固まっていない。ソン氏は「予算はまだ最終確定していない」と述べた。
政府は、産業界と大学・研究機関、関係省庁の連携拡大も進める。科学技術情報通信部は今年、「フィジカルAIアライアンス」を発足し、AIモデル、データ、ロボット関連企業の協力を支援している。
また、産業通商資源部、企画財政部、中小ベンチャー企業部などとも連携している。フィジカルAIはAI技術に加え、ロボット、製造現場、産業別データに関する専門性が同時に求められるため、省庁横断の緊密な協力が欠かせないとしている。
ソン氏は「フィジカルAIは必ず進むべき方向だという認識がある」と述べ、「政府としても重要プロジェクトの柱の一つと位置付けている。適切なタイミングで対応し、フィジカルAIを主力産業に育てられるよう取り組む」と話した。
なお、「Humanoid Summit Seoul 2026」は米シリコンバレーのベンチャーキャピタル(VC)であるALM Venturesが主催し、国内のフィジカルAI企業RealWorldが技術協力パートナーとして参加した。NVIDIA、Qualcomm、Unitree、Roboteraなど海外企業に加え、RealWorld、Robotisなど国内企業の関係者が登壇した。
 Seulgi Son
sageson@d-today.co.kr