
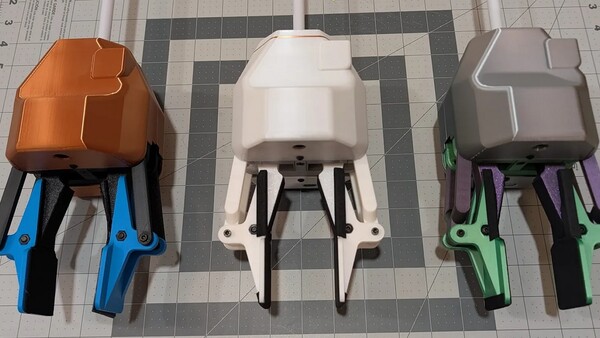
米ロボット開発企業のNeufangled Roboticsは、天井に設置したワイヤで把持部を動かし、床に散らばったおもちゃや衣類を片付けるロボット「Stringman」を公開した。車輪や脚は使わず、空中につり下げた把持部で物を拾い、所定の場所まで運ぶ仕組みだ。
GIGAZINEが17日(現地時間)に報じた。Stringmanは、部屋の天井付近の四隅から伸びる4本のワイヤで、2本指の把持部をつり下げて動かす。2カ所に配置した駆動装置が4基のモーターでワイヤを巻き取り・繰り出しし、把持部を上下左右に移動させる構造となっている。
4本のワイヤのうち1本は電源ケーブルを兼ねており、バッテリーなしで動作する。
創業者のナサニエル・ナイフォン氏は、家庭内に散らかった洗濯物やおもちゃを片付ける反復作業を減らすために開発したと説明している。把持部は下向きに長く伸びた棒の先端に取り付けられており、ベッドや机の周辺にある床面にも届く。
手首を回転させ、物体の向きに合わせてつかむ機能も備えた。
位置制御には、天井側のカメラ2台と把持部のカメラ1台に加え、ワイヤ長の情報を利用する。ユーザーはWeb画面からゲームパッドやキーボードで手動操作できるほか、AIに物体の探索と把持を任せることもできる。
洗濯かごやおもちゃ箱に認識用タグを貼り付ければ、対象物をそれぞれ所定の場所へ戻せるという。
一方で、完全自律型の家事ロボットではない。家具などの障害物を自動で回避できないため、必要に応じて人が移動経路を補正する必要がある。設置可能な空間は約2×2×1.5メートルから最大5×5×3メートルで、設置後のキャリブレーションには約5分かかるとしている。
制御は外部サーバーを介さず、家庭内ネットワーク上でも行える。AI機能を使うには、別途、制御用コンピューターと十分な演算性能が必要になる。
同社の試算では、5×5×2.5メートルの空間でワイヤの張力を最大28ニュートンに制限した場合、平均搬送重量は約2.1キログラム。組み立て済み製品の価格は965ドルとした。設計図や部品リスト、制御ソフトウェアも公開しており、自作や改造にも対応するとしている。
 Choi Jae-won
ittt_0801@d-today.co.kr
キーワード
#Neufangled Robotics #Stringman #AI #家庭向けロボット #ワイヤ駆動
