
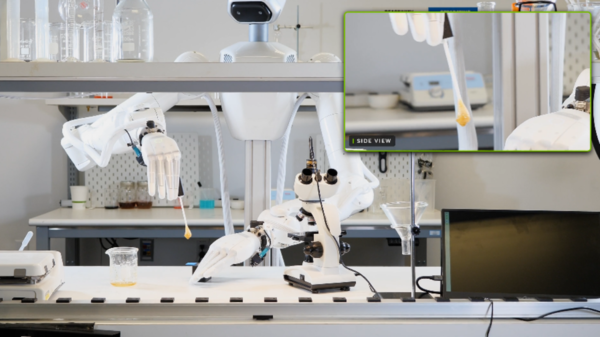
Nvidia vừa giới thiệu GR00T 2, mô hình trí tuệ nhân tạo được huấn luyện từ video thao tác của con người, nhằm giúp robot thực hiện các tác vụ đòi hỏi độ chính xác cao.
Theo The Defiant và tài liệu Nvidia công bố ngày 10/11 (giờ địa phương), bộ dữ liệu gồm 100.000 giờ video thao tác của con người cùng các công cụ liên quan hiện đã được mở cho người dùng. Công ty dự kiến công bố trọng số mô hình, cùng phương pháp huấn luyện và tinh chỉnh theo từng loại robot, vào tháng 12.
GR00T 2 được Nvidia mô tả là “mô hình hành động thế giới” (World Action Model - WAM), có khả năng đồng thời dự đoán hành động tiếp theo của robot và sự thay đổi của môi trường xung quanh. Mô hình tạo ra chuyển động kế tiếp dựa trên video quan sát mới nhất, chỉ thị công việc và trạng thái hiện tại của robot. Theo Nvidia, GR00T 2 có thể áp dụng cho nhiều dạng robot, từ tay máy, bàn tay robot 5 ngón đến robot hình người.
Điểm đáng chú ý của mô hình là khả năng chuyển kỹ năng do con người làm mẫu sang robot. Ngay cả khi không có dữ liệu làm mẫu trực tiếp cho một mẫu robot cụ thể, hệ thống vẫn có thể tận dụng video thao tác của con người hoặc dữ liệu từ robot khác để thực hiện nhiệm vụ. Bộ dữ liệu lần này chủ yếu là video quay từ góc nhìn của người trực tiếp thao tác.
Trong kết quả đánh giá do Nvidia công bố, khi không có dữ liệu làm mẫu riêng cho từng nhiệm vụ trên robot mục tiêu, hệ thống vẫn hoàn thành ít nhất một lần 40/50 nhiệm vụ. Tỷ lệ thành công trung bình ở mức 40%. Khi bổ sung một lần làm mẫu cho mỗi nhiệm vụ và tiếp tục huấn luyện, tỷ lệ này tăng lên 71%, và đạt 95% nếu số lần làm mẫu tăng lên 5.
Nvidia cũng giới thiệu phiên bản rút gọn dành cho robot hình người mang tên GR00T 2 Turbo, vận hành trên Jetson Thor. Theo kiến trúc này, mô-đun suy luận cấp cao sẽ quyết định nhiệm vụ cần thực hiện, GR00T 2 Turbo lập kế hoạch chuyển động, còn bộ điều khiển chuyên biệt sẽ chuyển kế hoạch đó thành chuyển động ở các khớp. Tuy nhiên, không phải toàn bộ mô-đun suy luận cấp cao đều chạy trực tiếp trên robot.
Bên cạnh đó, công ty còn giới thiệu khả năng xử lý tác vụ nhiều bước và khắc phục lỗi trong quá trình vận hành. Một agent AI sẽ quản lý trình tự và tiến độ công việc, trong khi GR00T 2 phụ trách các thao tác tinh vi như cầm nắm vật thể hoặc lắp ráp linh kiện. Nếu robot làm rơi linh kiện hoặc bị gián đoạn trong lúc làm việc, agent AI có thể kích hoạt quy trình khôi phục để tiếp tục tác vụ.
Nvidia cho biết GR00T 2 đã bắt đầu được đưa vào thử nghiệm trong môi trường công nghiệp. Foxconn đang ứng dụng mô hình này cho tự động hóa tại nhà máy sản xuất máy chủ, Siemens đánh giá khả năng triển khai trong môi trường công nghiệp, còn Nexuni - doanh nghiệp robot của Đài Loan - đang thử nghiệm cho tác vụ xử lý đồ giặt.
Theo Nvidia, hãng sẽ ưu tiên cung cấp dữ liệu và công cụ trước, sau đó lần lượt công bố trọng số mô hình cùng phương pháp triển khai để hỗ trợ các nhà phát triển. Trọng tâm của đợt công bố lần này là tối ưu hóa quá trình chuyển phần làm mẫu của con người thành kỹ năng cho robot, đồng thời giảm gánh nặng huấn luyện bổ sung cho từng loại robot.
 Yoonseo Lee
yslee@d-today.co.kr