
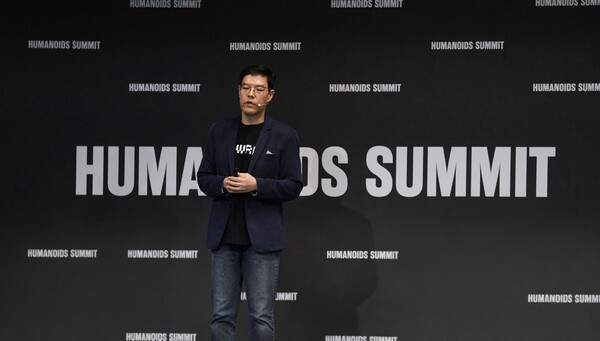
Realworld ngày 23/9 công bố chiến lược “Deployment-First” cho physical AI, theo đó ưu tiên triển khai robot trực tiếp tại môi trường công nghiệp để thu thập dữ liệu thực tế, từ đó cải thiện mô hình thay vì hoàn thiện trong phòng thí nghiệm rồi mới đưa vào vận hành.
Thông tin được công bố tại “Humanoid Summit Seoul 2026”, diễn ra trong hai ngày 22-23/9 tại COEX, Seoul, nơi Realworld tham gia với tư cách đối tác công nghệ chính thức. Tại sự kiện, công ty giới thiệu định hướng phát triển physical AI dựa trên dữ liệu thu thập từ nhà máy nhằm nâng cao năng lực thao tác của robot, rồi tiếp tục triển khai trở lại vào môi trường sản xuất.
Trong bài phát biểu khai mạc với chủ đề “Giải bài toán khéo léo của bàn tay 5 ngón: Cách tiếp cận của Realworld cho kỹ năng thao tác cấp độ công nghiệp”, CEO Ryu Jung-hee nhấn mạnh một chu trình cải tiến liên tục giữa triển khai thực tế, dữ liệu công nghiệp và năng lực điều khiển tay của robot.
Theo ông, việc đưa robot vào hiện trường từ sớm giúp doanh nghiệp tích lũy những dữ liệu công việc mà môi trường nghiên cứu khó có thể thu thập đầy đủ. Khi mô hình được huấn luyện từ dữ liệu này cải thiện khả năng thao tác, phạm vi ứng dụng của robot cũng có thể mở rộng sang các môi trường phức tạp và đa dạng hơn.
Realworld gọi đây là cách tiếp cận của một “frontier lab” đặt ứng dụng thực tế làm trọng tâm. Thay vì hoàn thiện kết quả nghiên cứu trước rồi mới triển khai, công ty tập trung liên tục nâng hiệu năng mô hình và robot từ chính các vấn đề phát sinh và dữ liệu thu được trong nhà máy.
Theo Realworld, khả năng thao tác tinh vi là bài toán cốt lõi để robot có thể thực hiện các tác vụ như nắm, dịch chuyển và xử lý vật thể trong môi trường công nghiệp. Trong bối cảnh hiện trường sản xuất phức tạp, robot không chỉ lặp lại các chuyển động được lập trình sẵn mà còn phải điều khiển tay chính xác để thích ứng với sự thay đổi của vật thể và điều kiện làm việc.
Tại sự kiện, CSO Ahn Ji-yoon trình bày với chủ đề “Mở rộng thao tác tinh vi trong thế giới thực”. Bà giới thiệu định hướng công nghệ của công ty là liên tục nâng cấp năng lực thao tác dựa trên dữ liệu thu thập tại hiện trường, đồng thời mở rộng ứng dụng trên nhiều loại phần cứng robot và trong nhiều môi trường làm việc khác nhau.
Để hiện thực hóa mục tiêu này, Realworld đang phát triển mô hình nền tảng robotics (RFM), được huấn luyện từ dữ liệu công nghiệp nhằm hiện thực hóa khả năng thao tác và mở rộng sang nhiều loại phần cứng, môi trường làm việc. Công ty cũng trình diễn tại sự kiện công nghệ điều khiển vật thể bằng bàn tay robot 5 ngón ứng dụng RFM, mang tên “RLDX-1”.
 Seulgi Son
sageson@d-today.co.kr