
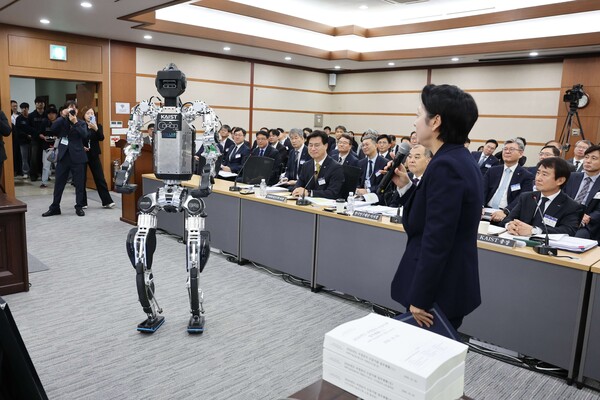
KAIST(韓国科学技術院)が開発したヒューマノイドロボットが10月20日、国会の国政監査の場で公開された。歩行性能に加え、外から押されても倒れない姿勢制御を実演したほか、退場時にはムーンウォークも披露し、注目を集めた。
公開されたのは、パク・ヘウォンKAIST機械工学科教授の研究チームが開発した「KAIST Humanoid v0.7」。同日、大田広域市儒城区のKAISTで開かれた国会の科学技術情報放送通信委員会による国政監査でお披露目された。この日の監査は、国家科学技術研究会、韓国科学技術研究院、韓国電子通信研究院など54機関を対象に実施された。
KAISTで博士課程まで修了したファン・ジョンア共に民主党議員は、質疑の中で母校が開発したヒューマノイドを紹介した。会場の扉が開くと、身長約180cmの銀と黒を基調とした機体が二足歩行で入場した。
このロボットは成人男性に近い体格で、最高時速は12〜13キロ。30センチを超える高さの障害物も乗り越えられるという。アヒル歩きやサッカー、物体の運搬といった複雑な全身動作にも対応しており、研究チームはモーターや減速機、モータードライバーなど駆動系の中核部品を独自に設計・製作した。
デモでは、外力を受けても姿勢を保つ制御技術も紹介した。ファン議員がロボットの胸部を複数回押しても、機体は倒れず姿勢を維持した。外力を検知し、複数の関節モーターを制御しながら重心を調整する仕組みだという。
退場時には演出も加わった。ヒューマノイドはマイケル・ジャクソンの代表曲「Billie Jean」に合わせ、後方へ滑るようなムーンウォークを披露しながら退場。これを見守った与野党議員や被監査機関の関係者からは、笑いと拍手が起きた。
KAISTによると、このヒューマノイドには強化学習ベースのAI制御技術を適用した。仮想環境で学習した動作を実機でも再現できるよう、シミュレーションと現実環境の差を縮めたのが特徴だという。KAIST関係者は「あらかじめ人が動きを入力したものではなく、AIが強化学習を通じて自ら習得した」と説明した。
ファン議員は「国政監査を通じて、科学技術分野の機関運営をより良くする方策を探っていく」とした上で、「こうした優れた技術がさらに多く生まれるよう、委員会としても努力したい」と述べた。
 Jin-ho Lee
jhlee26@d-today.co.kr