
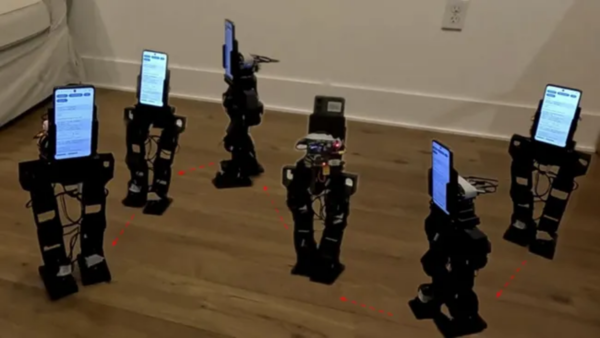
米カリフォルニア大学ロサンゼルス校(UCLA)の研究チームは、旧型Androidスマートフォンを中核に据えたオープンソースの小型ヒューマノイドロボット「PhoneBot」を開発した。高価な専用カメラやコンピューターの代わりに市販の旧型スマートフォンを活用し、低コスト化を図ったのが特徴だ。
TechRadarが18日(現地時間)に報じた。スマートフォンを除くハードウェア費は約400ドル。従来の小型ヒューマノイド研究システムより低コストで構築できるよう設計したという。
PhoneBotは、高さ約48.3センチ、重さ1.8キロの小型ロボット。13個のサーボモーターで脚部と回転式の胴体を制御する。研究チームは、高性能コンピューターや専用センサーに依存してきたロボットシステムを、スマートフォン中心の構成に再設計することでコスト負担を抑えた。
特徴は、スマートフォンの内蔵部品をそのままロボット制御に活用する点にある。カメラは人物の検知や追跡に使い、慣性計測装置(IMU)は動作情報の取得に用いる。これにより、姿勢や動きを把握し、歩行制御につなげる。
スマートフォンはWi-Fi経由で制御命令を送信する。ロボット内部の別のコンピューターがその命令を各モーターの動作に変換し、指令伝達も担う。歩行制御や視覚認識など主要な演算処理は、スマートフォン側で実行する構成とした。
脚部には股関節、膝、足首を含む駆動関節を左右それぞれ6つ備える。これに加え、胴体とスマートフォンを一体で回転させる関節も設けた。足を動かして本体ごと向きを変えなくても、スマートフォンのカメラを人物の方向へ向けられる。
研究チームは、2017年発売のHonor 9を含む4種類のAndroidスマートフォンでプラットフォームを検証した。試験に使った端末の価格は約50〜80ドル。端末ごとに細かな機能差はあるものの、いずれも動作検知、歩行制御、視覚認識、人とのインタラクションといった中核機能を支えたという。
歩行制御器は、シミュレーション環境で強化学習によって訓練した。望ましい動作には報酬を与え、不安定な姿勢や過度なモーター負荷にはペナルティーを課す方式だ。学習済みの制御器はTensorFlow Liteを介してスマートフォン上で実行した。
初期実験では、歩行パターンのばらつきや片脚への過度な依存が課題として表れた。この改善に向けて、左右の動きを対応させるミラーリングを用いた学習サンプルを導入。追加の物理シミュレーション段階を増やすことなく、両脚の動きを対称的に学習させたという。
評価では、5回の独立学習を通じて、関節角度の左右対称誤差は0.254ラジアンから0.003ラジアンに低下した。左右のトルク不均衡は0.205から0.034に、機械的電力の不均衡は0.339から0.040にそれぞれ改善した。
実機デモでは、歩行、転倒後の起き上がり、人に向けてカメラを回転させる動作を確認した。低価格スマートフォンのカメラ、センサー、演算性能を組み合わせることで、基本的なヒューマノイド動作と視覚ベースのインタラクションを実装した形だ。
一方で、低コスト化の裏返しとして課題も残る。低出力のサーボモーターを採用しているため可搬重量は小さく、高速で動的な動作を安定して行うには限界がある。
歩行制御器は平坦な床面を前提に学習しており、凹凸のある不整地で安定して移動できるかは追加検証が必要だ。さらに、腕を持たない構造のため、物体の把持や搬送といった操作機能には対応していない。
研究チームはPhoneBotをオープンソースとして公開し、ほかの研究者がハードウェアを再現したり、部品を変更したりしながら、スマートフォンベースのロボティクス研究を拡張できるようにした。研究成果はプレプリントサーバーのarXivに掲載している。
今回のプロジェクトは、高価な専用コンピューターやセンサーがなくても、スマートフォンに搭載されたカメラや慣性センサー、演算機能を活用してロボットを構成できる可能性を示した。一方で、産業現場や家庭で使える汎用ヒューマノイドへ発展させるには、移動の安定性や出力、物体操作能力の向上が課題となる。
 Jinju Hong
hongjj@d-today.co.kr