
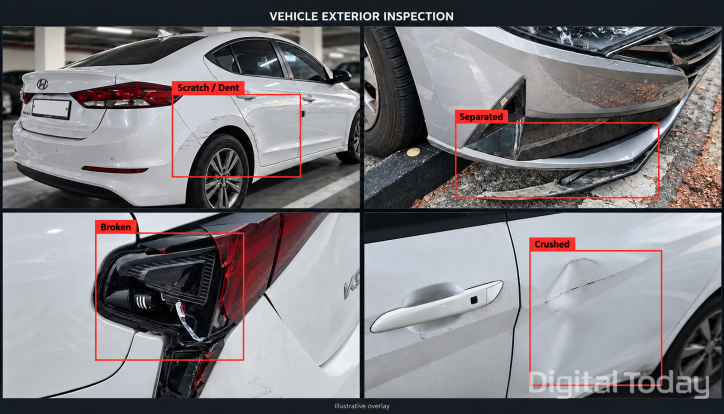
Humax Mobility傘下のCarlyle e3 Jasperは10月15日、ソウル大学 イ・ジャンウ教授の研究室、AI企業Hodu AI Labと共同で、カーシェアリング車両の外装損傷を自動判定するシステムの実証に着手すると発表した。利用者が貸し出し時や返却時に撮影した画像をAIで解析し、外装損傷の有無や位置を判定する。将来のロボタクシー時代を見据え、車両運用に必要な基盤技術を先行して確保する狙いがある。
同社によると、カーシェアリング車両の返却時の検収は現在も人手に頼る部分が大きい。担当者が利用者の写真や記録を個別に確認しており、運用車両の増加に伴って確認件数が膨らみ、時間と人員の負担が増しているという。
3者は、車両を複数方向から撮影した写真や動画をAIで解析し、事故の疑いがある車両や損傷箇所を抽出するシステムを開発する。あわせて、画像内の損傷候補を検出する「物体検知」、擦り傷や破損の形状・面積をピクセル単位で捉える「セグメンテーション」、過去画像や正常車両の画像を現在の画像と同じ位置・サイズに合わせて差分を見つける「画像レジストレーション」などの技術開発も進める。
同社は、これにより検収業務の効率化と判定の信頼性向上を見込む。
実証は2段階で進める。第1段階ではプロトタイプを開発し、データ収集を進めながら、検知モデルとセグメンテーションモデルを学習させ、推論用パイプラインを構築する。
第2段階ではシステムを拡張して性能を高めるとともに、画像レジストレーションを活用した車両状態の変化分析の可能性を検証する。
事前検証では、正常画像100枚と損傷画像100枚で構成した評価データにおいて、外装分析モデルの判別精度は約85%だった。今回の実証では、実際の検収基準に合わせてデータセットを構築し、モデルの高度化を進めることで、実運用への適用可能性を高める方針だ。
Carlyle e3 Jasperは、実証結果を踏まえて実運用環境への適用策を検討する。Humax Mobilityグループが先月発足した「ロボタクシー・フリート運用インフラ共同事業協議体」など、グループ各社との連携も視野に入れる。
Carlyle e3 Jasperのソン・ユンファ代表は「今回の実証は、28年にわたり蓄積してきた車両運用、整備、管理のノウハウにAI技術を組み合わせ、ロボタクシー時代のフリート運用に必要な『車両状態の自動判定』技術を先行確保する取り組みだ」とコメントした。その上で「この技術を通じて、ロボタクシーや自動運転フリートの運用環境でも車両状態を安定的に管理できるようにしたい」と述べた。
 Suk Dae-geon
d2dg@d-today.co.kr