
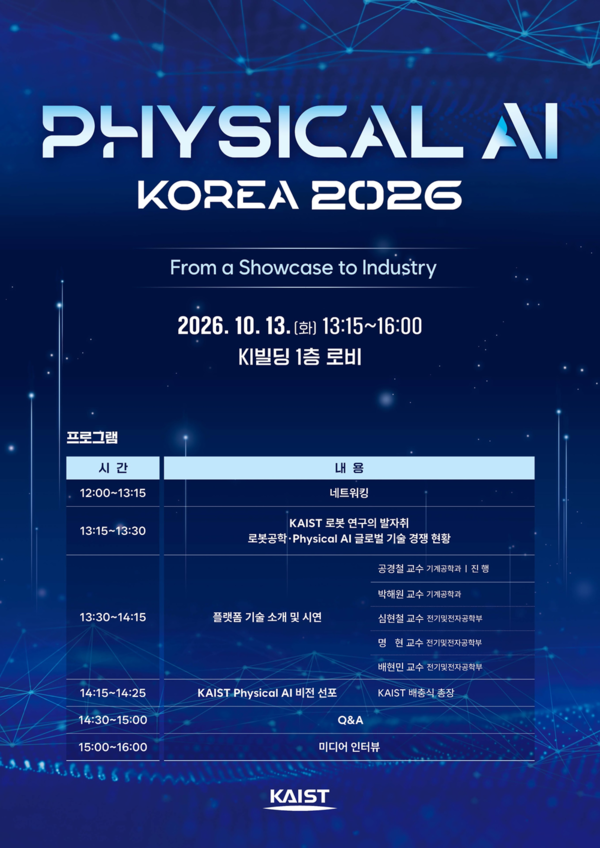
KAISTは13日、大田本院のKIビルで「フィジカルAIコリア2026」を開催し、多様な企業で活用可能なフィジカルAIのプラットフォーム技術と、研究・教育・起業を含む戦略を公表する。
イベントでは、ペ・チュンシク総長がフィジカルAIの方向性について、「勝負の分かれ目はロボットが人間にどれだけ似ているかではなく、現実世界を理解して動くAIを多様な現場にどこまで実装できるかにある」との認識を示す予定だ。あわせて、感覚や動作、複数機械の連携に必要な基盤技術を構築し、さまざまなロボットや産業で使える形に広げるとともに、これを担う人材と企業も育成していく方針を打ち出す。
当日は、コン・ギョンチョル教授の研究チームが開発したウェアラブルロボットも披露する。ペ総長が実際に装着して登壇し、人の動作を補助する機能に加え、装着者の動きから得たデータを基に健康情報を分析・提示するフィジカルAIの活用事例を示す予定だ。
KAISTによると、同研究チームのウェアラブルロボットはこれまで主に、リハビリ治療や障害者の歩行支援技術として研究が進められてきた。フィジカルAI技術を組み合わせることで、歩行支援機器にとどまらず、人の動きや健康状態を把握するセンサー機器としての活用も可能になるという。
今回のイベントでは、ロボット、AI、センサー、アクチュエーター、データ分野で蓄積してきた研究力を結集し、フィジカルAI技術の全体像と今後の重点領域も明らかにする。
KAISTは、特定のロボット1台の完成度を高めることに開発リソースを集中するのではなく、複数のロボットや産業で共通利用できるプラットフォーム技術の確立に注力する方針だ。
中核技術としては、ロボットを精密に制御するアクチュエーター、現実世界の物理データを計測・処理する技術、大規模データの管理・運用技術、自律的な動作を生み出す運動知能、周辺環境や人を認識する感覚知能を挙げた。
人の動きを理解するフィジカルAI研究でも協力を継続している。人間物理知能研究センターでは、キム・ジョン氏とコン・ギョンチョル教授が共同センター長を務め、NVIDIA AI Technology Center(NVAITC)との協力を通じて関連研究を進めているという。
KAISTは、技術開発に加えて人材育成、起業、産業への波及をつなぐエコシステムの構築も進める考えだ。
 Hwang Chi-gyu
delight@d-today.co.kr