
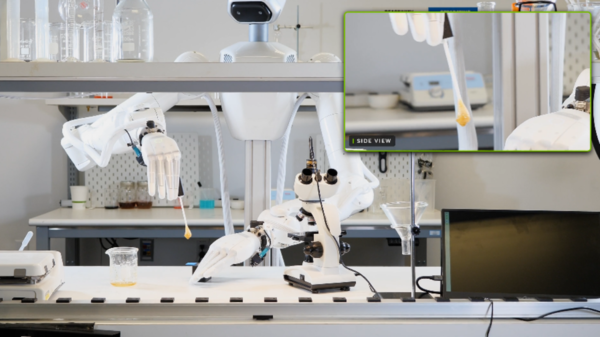
NVIDIA发布机器人模型“GR00T 2”,用于提升机器人精细操作能力。该模型可通过学习人类操作视频生成下一步动作,适配机械臂、五指灵巧手和人形机器人等多种形态的平台。
据媒体The Defiant及NVIDIA公开资料,NVIDIA现已开放总时长达10万小时的人类示范数据集及相关工具;模型权重,以及面向不同机器人的训练、适配与调优方法,将于12月公布。
GR00T 2被定位为“世界动作模型”(WAM),不仅可以预测机器人的动作,还能推演该动作对周围环境带来的变化。系统会结合近期拍摄的视频、作业指令和机器人状态,生成下一步动作方案。
该模型的核心目标,是将人类展示的技能迁移到机器人上。即使缺少针对某一目标机器人的直接示范数据,GR00T 2也能借助人类操作视频或其他机器人的数据完成任务训练。此次开放的数据集主要由第一视角的人类操作视频构成,总时长达10万小时。
NVIDIA披露的评测结果显示,在未向目标机器人提供针对任务的示范时,GR00T 2在50项任务中有40项至少成功一次,平均成功率为40%。在每项任务额外提供1次示范后,成功率提升至71%;提供5次示范后,成功率进一步升至95%。
面向人形机器人的轻量化模型“GR00T 2 Turbo”可运行在Jetson Thor上。从架构来看,上层推理模型负责确定要执行的任务,GR00T 2 Turbo负责动作规划,独立控制系统再将规划结果转换为关节运动。NVIDIA同时指出,上层推理模型无需完全部署在机器人本体内。
NVIDIA还展示了GR00T 2在多步骤作业和异常处理方面的能力。其中,AI智能体负责管理作业顺序和进度,GR00T 2则负责抓取物体、插入部件等精细动作。若作业过程中出现部件掉落或流程卡住,智能体可执行恢复流程,并继续完成后续作业。
在产业落地方面,Foxconn已将GR00T 2用于服务器制造工厂自动化;Siemens正在评估其在工业场景中的应用可行性;中国台湾机器人企业Nexuni也在测试将该模型用于洗衣物处理作业。
NVIDIA表示,将先开放数据和工具,随后逐步公布模型权重及适配方法,供开发者使用。业内认为,此次发布的重点在于降低“将人类示范转化为机器人技能”的成本,同时减少不同机器人平台所需的额外训练负担。
 Yoonseo Lee
yslee@d-today.co.kr