搜索关键词 灵巧操作
AI & Enterprise
RealWorld提出“部署优先”战略:以工业现场驱动Physical AI迭代
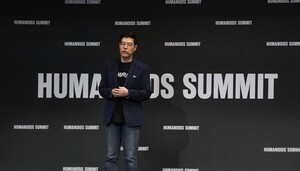
Physical AI企业RealWorld提出“部署优先”开发战略,主张先将机器人投入真实工业现场获取数据,再以现场数据持续迭代模型和灵巧操作能力,并将相关能力扩展至更复杂的作业场景。公司在“Humanoid Summit Seoul 2026”上披露上述思路,并展示了基于RFM“RLDX-1”的五指机器人手物体操作技术。
AI & Enterprise
Samsung SDS在美举行RX ART 2026,验证制造现场机器人应用场景
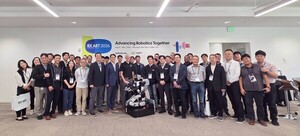
Samsung SDS在美国加州山景城举行RX ART 2026,联合Samsung Electronics等关联公司及多家物理AI企业,集中展示并验证制造现场机器人应用场景,覆盖部件搬运、户外非结构化作业场景和高精度工序自动化。公司表示,后续将把相关成果推进至关联公司现场实证,并持续扩大已完成验证的机器人应用场景。
AI & Enterprise
RealWorld发布机器人基础模型RLDX-1,瞄准“劳动最后一公里”自动化
物理AI企业RealWorld(RLWRLD)发布自研机器人基础模型RLDX-1,并在首尔活动上公布商业化推进路径。公司表示,该模型聚焦人类级手部灵巧能力,依托自建数据管线和合成数据训练,并正与多家硬件合作伙伴开展验证。与此同时,RealWorld还宣布将与NVIDIA合作推动DexBench成为全球通用的Dexterity评测标准。