
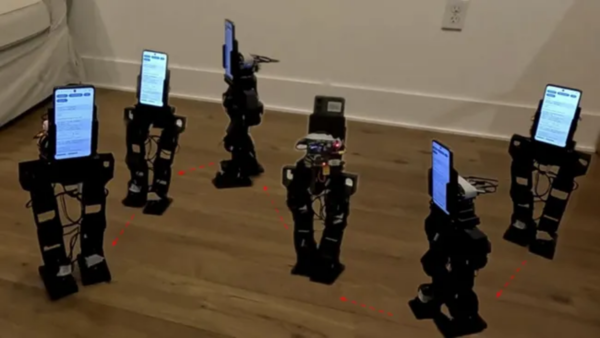
Một nhóm nghiên cứu tại Đại học California, Los Angeles (UCLA) đã phát triển PhoneBot, nền tảng robot hình người mã nguồn mở sử dụng smartphone Android làm camera, cảm biến và bộ xử lý chính. Theo TechRadar ngày 18/10 (giờ địa phương), giải pháp này giúp cắt giảm đáng kể chi phí chế tạo khi thay thế nhiều phần cứng chuyên dụng bằng điện thoại đời cũ có thể mua dễ dàng trên thị trường.
Chi phí phần cứng của PhoneBot (không gồm smartphone) vào khoảng 400 USD. UCLA cho biết nền tảng này được thiết kế để có giá thấp hơn các hệ thống robot hình người cỡ nhỏ đang được sử dụng trong nghiên cứu.
PhoneBot cao khoảng 48,3 cm, nặng 1,8 kg và sử dụng 13 servo để điều khiển phần chân cùng thân robot. Thay vì phụ thuộc nhiều vào máy tính hiệu năng cao và cảm biến chuyên dụng, nhóm nghiên cứu xây dựng hệ thống theo hướng để smartphone đảm nhiệm phần lớn vai trò cảm biến và tính toán.
Điểm cốt lõi của PhoneBot là khai thác các thành phần sẵn có trên smartphone cho bài toán điều khiển robot. Camera được dùng để phát hiện và bám theo con người, trong khi IMU cung cấp dữ liệu chuyển động. Từ đó, robot có thể nhận biết tư thế, theo dõi chuyển động và điều khiển bước đi.
Smartphone gửi lệnh điều khiển qua Wi-Fi. Bên trong robot, một bộ điều khiển riêng chuyển các lệnh này thành chuyển động cho từng động cơ, đồng thời xử lý liên lạc giữa các động cơ. Các tác vụ tính toán chính như điều khiển bước đi và nhận diện thị giác được chạy trực tiếp trên smartphone.
Về cơ khí, mỗi chân của robot có 6 khớp truyền động, gồm khớp hông, đầu gối và cổ chân. Ngoài ra, PhoneBot có thêm một khớp cho phép xoay đồng thời phần thân và smartphone. Thiết kế này giúp robot hướng camera về phía người đối diện mà không phải liên tục xoay toàn bộ cơ thể.
Nhóm nghiên cứu đã thử nghiệm nền tảng với 4 mẫu smartphone Android, trong đó có Honor 9 ra mắt năm 2017. Các thiết bị dùng trong thử nghiệm có giá khoảng 50-80 USD. Dù cấu hình khác nhau, các máy này đều đáp ứng được những chức năng cốt lõi như phát hiện chuyển động, điều khiển bước đi, nhận diện thị giác và tương tác với con người.
Bộ điều khiển bước đi của robot được huấn luyện trong môi trường mô phỏng bằng học tăng cường. Hệ thống sẽ thưởng cho các chuyển động đúng mục tiêu, đồng thời phạt các tư thế thiếu ổn định hoặc tình huống gây quá tải động cơ. Sau huấn luyện, bộ điều khiển được triển khai trên smartphone thông qua TensorFlow Lite.
Trong giai đoạn thử nghiệm ban đầu, robot gặp một số vấn đề như dáng đi thiếu cân bằng hoặc phụ thuộc quá nhiều vào một bên chân. Để khắc phục, nhóm nghiên cứu bổ sung các mẫu huấn luyện đối xứng hóa chuyển động trái - phải. Cách tiếp cận này giúp robot học được dáng đi cân xứng hơn mà không cần tăng thêm các bước mô phỏng vật lý.
Kết quả đánh giá cho thấy sau 5 lần huấn luyện độc lập, sai số đối xứng trái - phải của góc khớp giảm từ 0,254 radian xuống 0,003 radian. Mức mất cân bằng mô-men xoắn giữa hai bên giảm từ 0,205 xuống 0,034, trong khi chênh lệch công suất cơ học giảm từ 0,339 xuống 0,040.
Ở phần trình diễn trên robot thực, PhoneBot có thể đi bộ, ngã rồi tự đứng dậy, đồng thời xoay camera để hướng về phía con người. Kết quả này cho thấy robot có thể kết hợp camera, cảm biến và năng lực xử lý của smartphone giá rẻ để thực hiện các chuyển động hình người cơ bản cũng như tương tác bằng thị giác.
Tuy nhiên, PhoneBot vẫn còn nhiều giới hạn. Do sử dụng servo công suất thấp, robot chỉ mang được tải trọng nhỏ và gặp hạn chế khi thực hiện ổn định các chuyển động nhanh hoặc mạnh.
Ngoài ra, bộ điều khiển bước đi hiện mới được huấn luyện trên bề mặt phẳng, nên khả năng di chuyển ổn định trên địa hình gồ ghề vẫn cần được kiểm chứng thêm. Robot cũng không có tay, đồng nghĩa chưa thể thực hiện các thao tác như cầm nắm hay di chuyển vật thể.
Nhóm nghiên cứu đã công bố PhoneBot dưới dạng mã nguồn mở, cho phép các nhà nghiên cứu khác tái tạo phần cứng, thay đổi linh kiện hoặc mở rộng các thử nghiệm robot dựa trên smartphone. Kết quả nghiên cứu hiện đã được đăng trên kho lưu trữ bản thảo arXiv.
Dự án cho thấy khả năng tận dụng camera, cảm biến quán tính và năng lực tính toán sẵn có trên smartphone để hiện thực hóa robot với chi phí thấp hơn đáng kể. Dù vậy, để tiến tới một robot hình người đa dụng cho môi trường công nghiệp hoặc gia đình, nền tảng này vẫn cần tiếp tục cải thiện độ ổn định khi di chuyển, lực vận hành và khả năng thao tác vật thể.
 Jinju Hong
hongjj@d-today.co.kr