
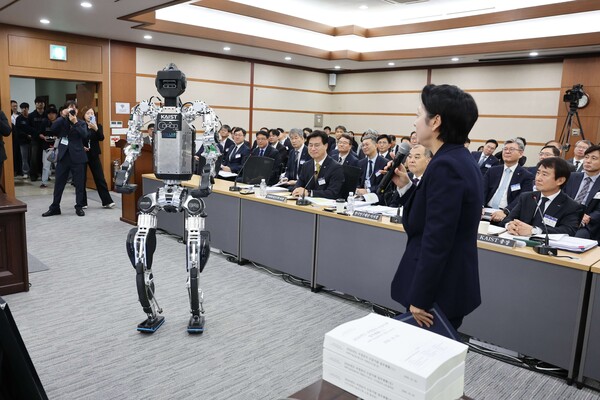
KAIST研发的人形机器人日前亮相韩国国会国政监察现场,不仅展示了步行和姿态平衡控制能力,还在退场时复现了Michael Jackson经典“月球漫步”,引发现场关注。
10月20日,在大田市儒城区KAIST举行的韩国国会科学技术信息广播通信委员会国政监察中,朴海元(Park Hae-won)教授团队研发的“KAIST Humanoid v0.7”公开亮相。此次国政监察对象包括国家科学技术研究会、韩国科学技术研究院、韩国电子通信研究院等54家机构。
在质询环节,曾在KAIST攻读博士课程的共同民主党议员Hwang Jeong-a介绍了母校研发的人形机器人。随后,会场大门打开,这台身高约180厘米、采用银黑配色的人形机器人迈步进入现场。
据介绍,该机器人体型接近成年男性,最高时速约12至13公里/小时,可跨越30厘米以上障碍物,还能完成鸭步、踢足球、搬运物体等复杂的全身动作。其电机、减速器、电机驱动器等机器人驱动核心部件,均由研发团队自主设计制造。
演示中,机器人重点展示了在外力干扰下保持平衡的能力。Hwang Jeong-a多次向其胸部施加外力,机器人始终未倒地,并保持稳定姿态。其控制系统可感知外力变化,并通过控制数十个关节电机调整重心,从而维持平衡。
退场时,机器人还上演了一段特别展示。在Michael Jackson代表作《Billie Jean》的音乐中,它以类似向后滑步的“月球漫步”动作离开会场,现场议员和受监机构负责人随即报以笑声和掌声。
KAIST表示,该人形机器人采用了基于强化学习的AI控制技术,核心在于缩小仿真环境与真实环境之间的差距,使其能够将在虚拟环境中学到的动作迁移到真实机器人上。KAIST相关人士解释称,“月球漫步并非人工预先编排的动作,而是AI通过强化学习自行学会的。”
Hwang Jeong-a表示,希望借助国政监察,寻找推动科技领域相关机构更高效运行的方案,并将继续与委员会一道努力,推动更多优秀技术成果不断涌现。
 Jin-ho Lee
jhlee26@d-today.co.kr