
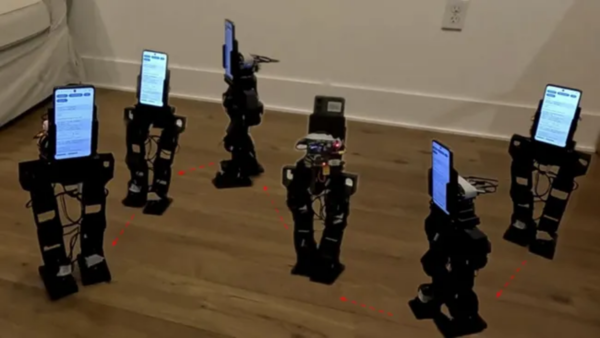
UCLA研究团队开发出一款以旧款安卓智能手机为核心的人形机器人平台PhoneBot,尝试用市面上价格低廉的手机替代昂贵的专用相机、传感器和计算设备,从而降低研究型人形机器人的硬件门槛。
据TechRadar 18日报道,PhoneBot已以开源形式发布。该平台定位于低成本人形机器人研究方案,除手机外,其余硬件成本约为400美元(约53万韩元),低于现有不少小型人形研究系统。
从硬件配置看,PhoneBot高约48.3厘米,重1.8千克,配备13个伺服电机,用于驱动双腿和可旋转躯干。研究团队将原本依赖高性能计算机和专用传感器的控制架构,改为以智能手机为核心的方案,以压缩整体成本。
在这一架构中,手机不仅承担计算任务,也负责视觉和传感功能。其内置摄像头可用于识别和追踪人物,手机内置的惯性测量单元(IMU)则用于提供运动状态信息,帮助机器人感知姿态并完成步态控制。
控制流程方面,手机通过Wi-Fi发送控制指令,机器人机身内的独立计算模块再将指令转换为各电机动作,并负责电机之间的通信。步态控制、视觉识别等主要计算任务,则直接在手机端完成。
结构设计上,PhoneBot双腿覆盖髋、膝、踝等关节,两侧各有6个驱动关节,另设1个关节用于带动躯干及手机旋转。这样一来,机器人在转向时无需频繁移动双脚,手机摄像头也可以更灵活地对准目标人物。
研究团队使用包括2017年发布的Honor 9在内的4款安卓手机对平台进行了测试,单台测试手机价格约为50至80美元。结果显示,尽管不同机型在具体性能上存在差异,但均可支持动作检测、步态控制、视觉识别以及人机交互等核心功能。
在算法层面,团队先在仿真环境中利用强化学习训练步态控制器:对符合预期的动作给予奖励,对姿态不稳定或电机负载过高的情况施加惩罚。训练完成后,控制器通过TensorFlow Lite部署在手机端运行。
针对早期实验中出现的步态不均衡、过度依赖单侧腿部等问题,研究团队又引入“镜像”学习样本,让左右两侧动作相互对应,从而在不增加额外物理仿真阶段的前提下,提升双腿运动的对称性。
评估结果显示,在5次独立训练中,关节角度的左右对称误差由0.254弧度降至0.003弧度,左右扭矩不平衡由0.205降至0.034,机械功率不平衡则由0.339降至0.040。
在真实机器人演示中,PhoneBot已实现行走、跌倒后自主起身,以及将摄像头转向目标人物等动作。研究团队认为,借助低价智能手机集成的摄像头、传感器和计算能力,机器人已经能够完成基础人形动作和基于视觉的交互。
不过,低成本方案也带来明显限制。由于采用低功率伺服电机,PhoneBot的负载能力较弱,在快速、动态动作上的稳定性也仍有限。与此同时,其步态控制器目前基于平坦地面训练,在崎岖地形上的移动稳定性还有待进一步验证。
此外,PhoneBot并未配备手臂,因此不具备抓取或搬运物体的操作能力。也就是说,该平台现阶段更适合用于低成本研究验证,而非直接面向工业或家庭场景的通用人形机器人应用。
目前,研究团队已将PhoneBot项目开源,便于其他研究人员复现硬件、替换部件,或进一步拓展基于智能手机的人形机器人研究。相关成果已发布于预印本平台arXiv。
整体来看,这一项目表明,在不依赖昂贵专用计算设备和传感器的情况下,仅凭智能手机内置的摄像头、惯性传感器和计算能力,也能搭建具备基础功能的人形机器人系统。不过,若要进一步走向更广泛的实际应用,PhoneBot仍需在移动稳定性、输出能力和物体操作能力等方面继续提升。
 Jinju Hong
hongjj@d-today.co.kr