
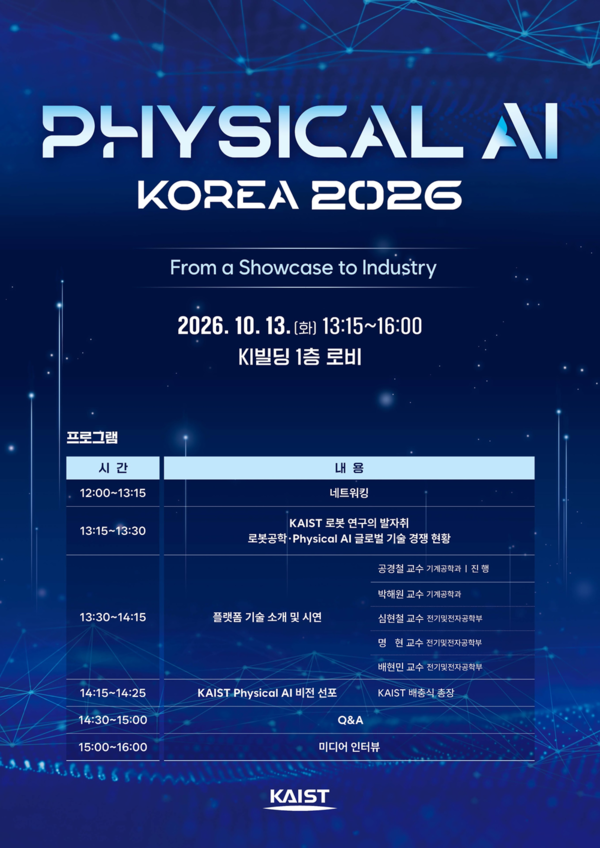
KAIST将于13日在大田校本部KI大楼举行“Physical AI Korea 2026”,发布面向产业应用的Physical AI平台技术,以及研究、教育和创业布局。
KAIST校长Bae Choong-sik将在活动中表示,Physical AI的关键不在于机器人外形是否接近人类,而在于AI能否在更多真实场景中理解物理世界并完成动作执行。KAIST将依托自身基础研究能力,完善感知、运动及多机器人协同所需的底层技术,并推动其在各类机器人和产业场景中的应用,同时培养相关人才和初创企业。
按照安排,Bae Choong-sik当天还将亲自穿戴由Kong Kyung-chul教授团队研发的可穿戴机器人登台,现场展示Physical AI应用案例。该机器人不仅可辅助人体运动,还能基于穿戴者的动作数据进行分析,并反馈健康信息。
KAIST介绍称,该团队研发的可穿戴机器人此前主要用于康复治疗和残障人士步行辅助;结合Physical AI技术后,其功能有望从单纯的步行辅助装置,扩展至人体运动与健康状态监测设备。
除应用展示外,KAIST还将在活动上系统梳理其在机器人、AI、传感器、执行器和数据等领域积累的研究能力,并公布Physical AI技术体系及后续重点投入方向。
KAIST强调,与将资源集中于单一机器人整机不同,学校将更侧重获取可应用于多类机器人及不同产业场景的通用平台技术。
KAIST提出的核心技术方向包括:用于机器人精密驱动的执行器、物理世界数据的采集与处理技术、支撑海量数据管理与处理的数据中心技术、能够自主生成动作的运动智能,以及理解周边环境和人的感知智能等。
在面向人类运动理解的Physical AI研究方面,KAIST也在持续推进合作。人类物理智能研究中心由Kim Jeong与Kong Kyung-chul共同负责,并与NVIDIA AI Technology Center(NVAITC)开展相关研究。
KAIST表示,除技术研发外,学校还将同步构建涵盖人才培养、创业孵化和产业扩散的生态体系。
 Hwang Chi-gyu
delight@d-today.co.kr